Ingegneria
INGEGNERIA Matrici di Rotazione
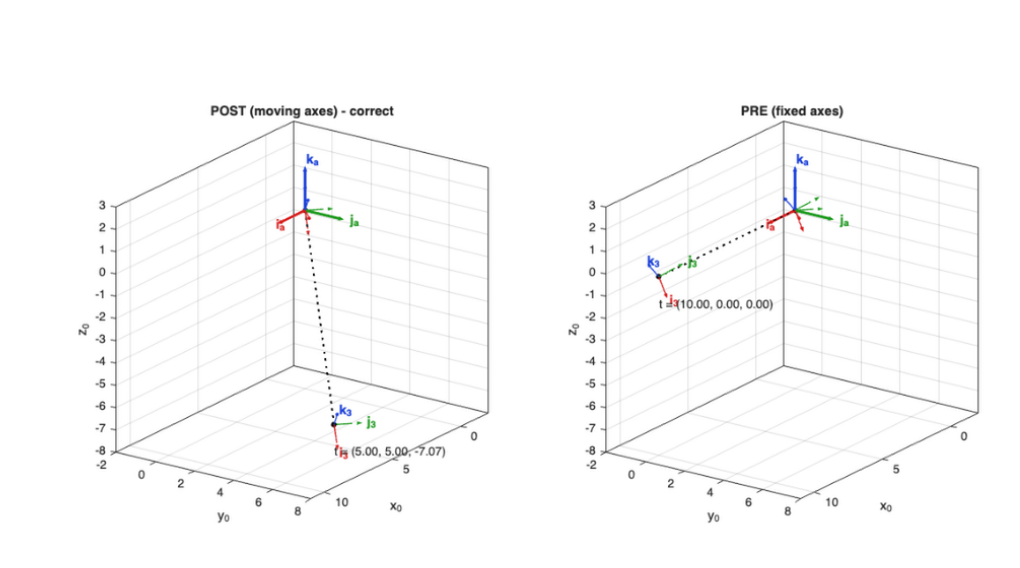
Come moltiplicare nel modo corretto le matrici di roto-traslazione
Esplora i miei ultimi post, approfondimenti, grafici e ricerche in vari settori.
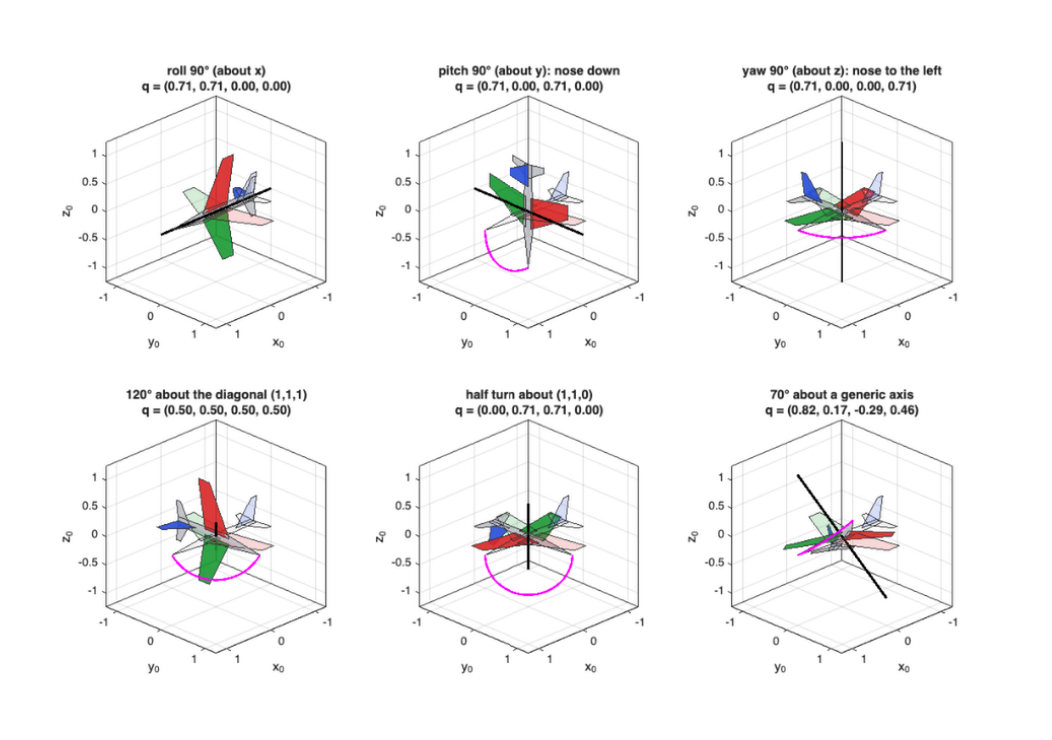
si descrive un modo alternativo per lavorare con le matrici di rotazione in modo da evitare problemi come il gimbal lock e semplificare operazioni matriciali che possono essere pesanti computzionalmente e possono portare a errori di calcolo
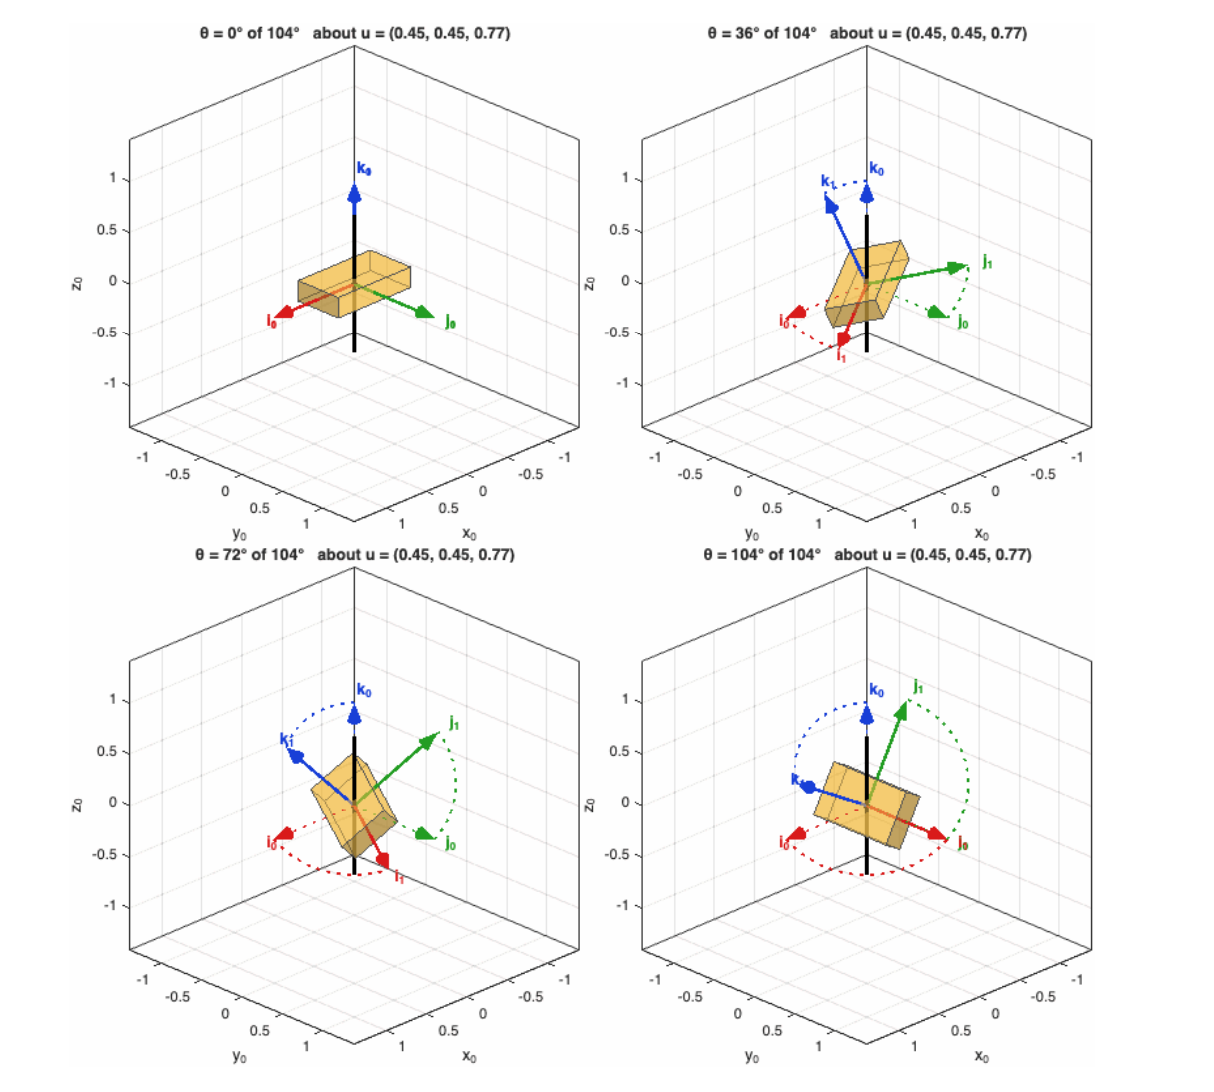
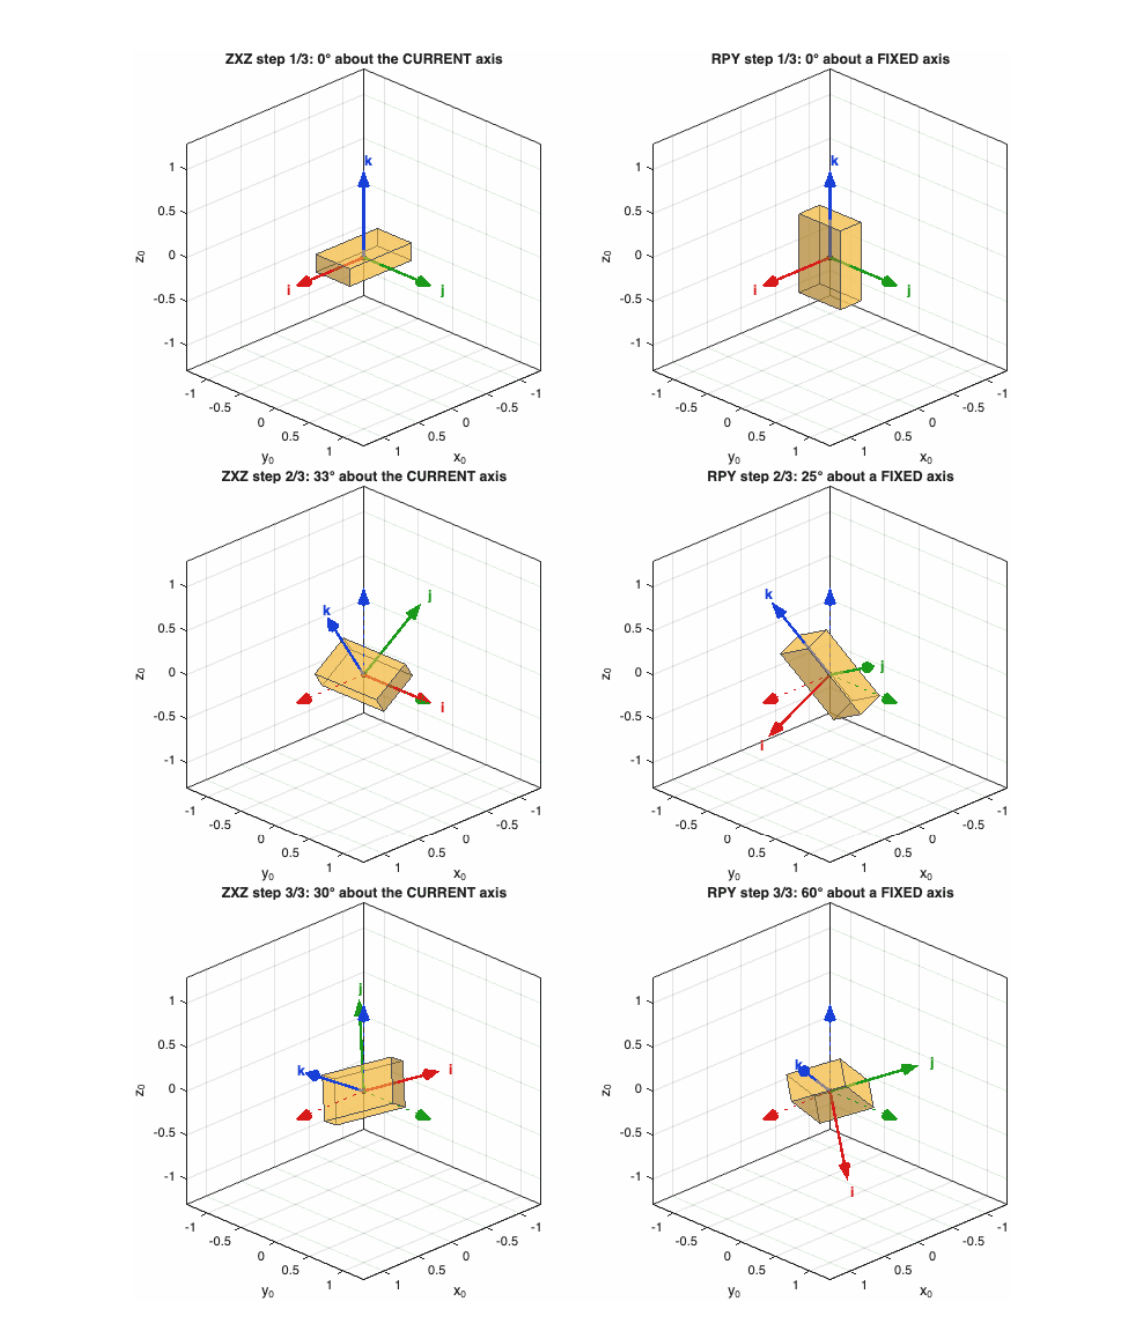
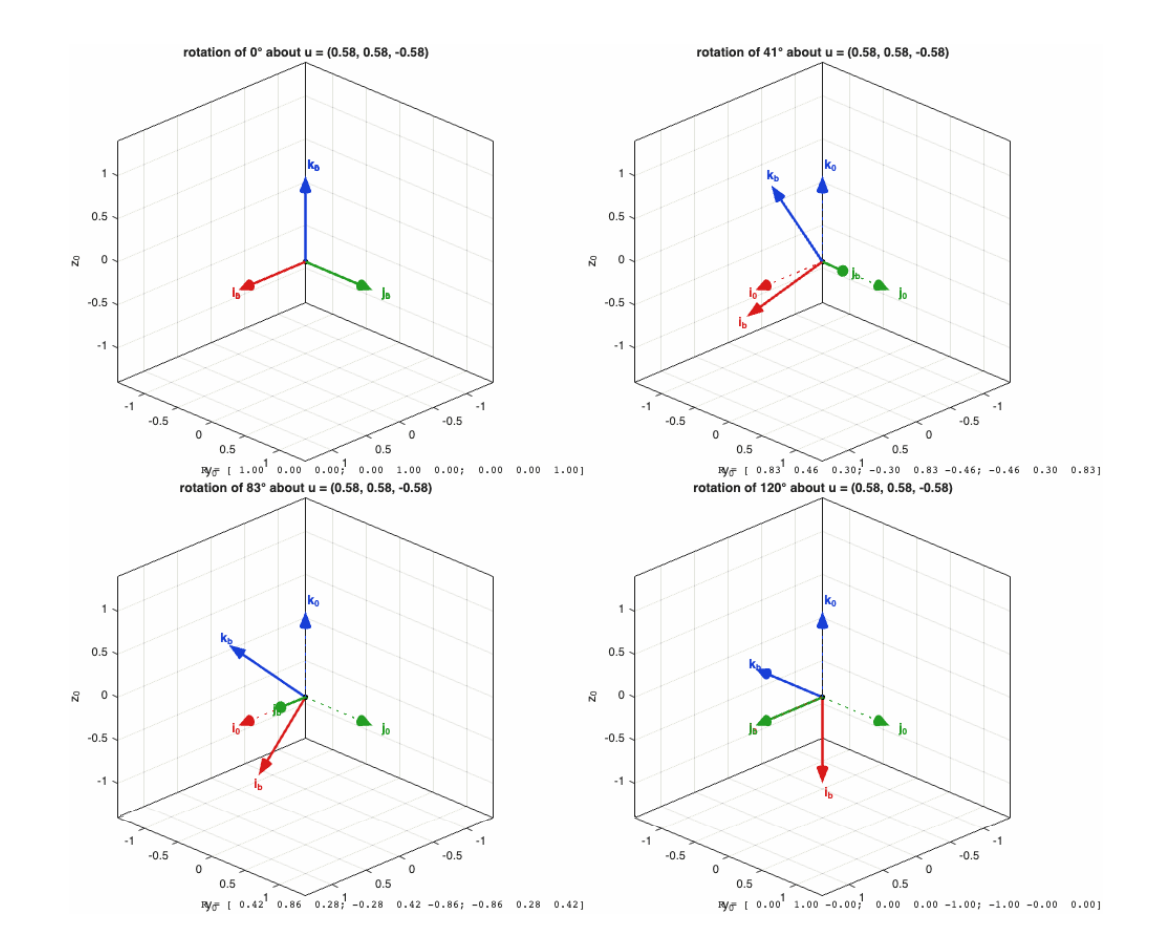
documento che spiega come si scrive una matrice di rappresentazione di puro rotolamento con la rappresentazione attravero un asse u e gli angoli di rotazione presi in due modi diversi o ZXZ(kik) o RPY(kji, roll pitch e yaw) e anche come ottenere l'inverso ovvero come dalla matrci di rappresentazione ottenere gli angoli e l'asse di rotazione che ha generato la matrice.
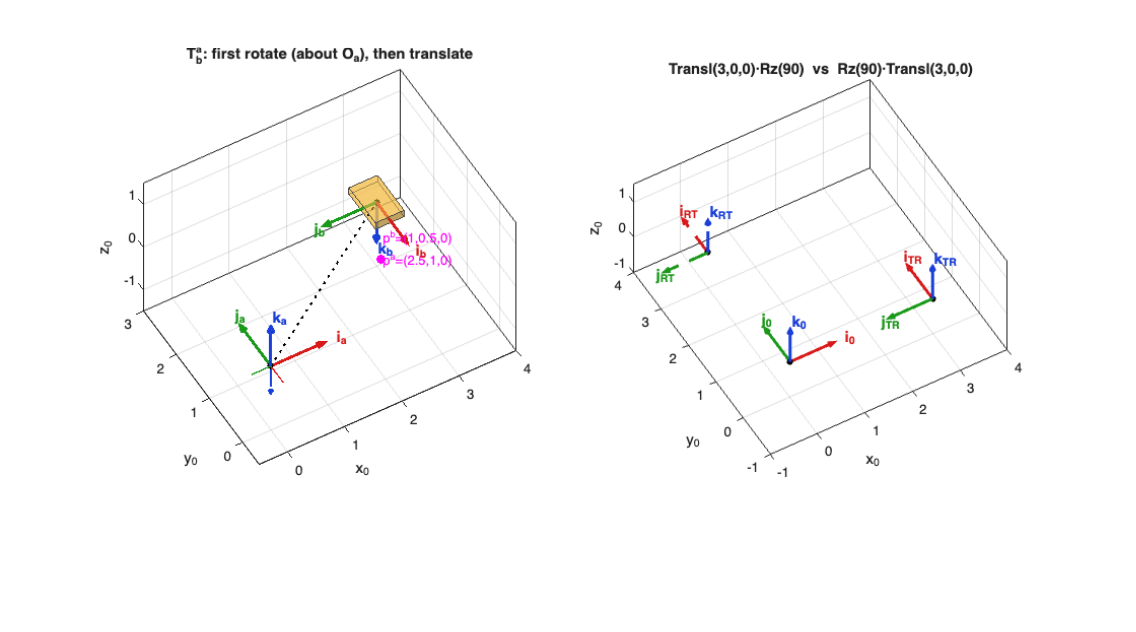
descrive come creare una matrice omogenea di rappresentazione e spiegando come ottenere le matrici in vari frame di riferimento e analizzando il comportamento nello spazio di queste matrici
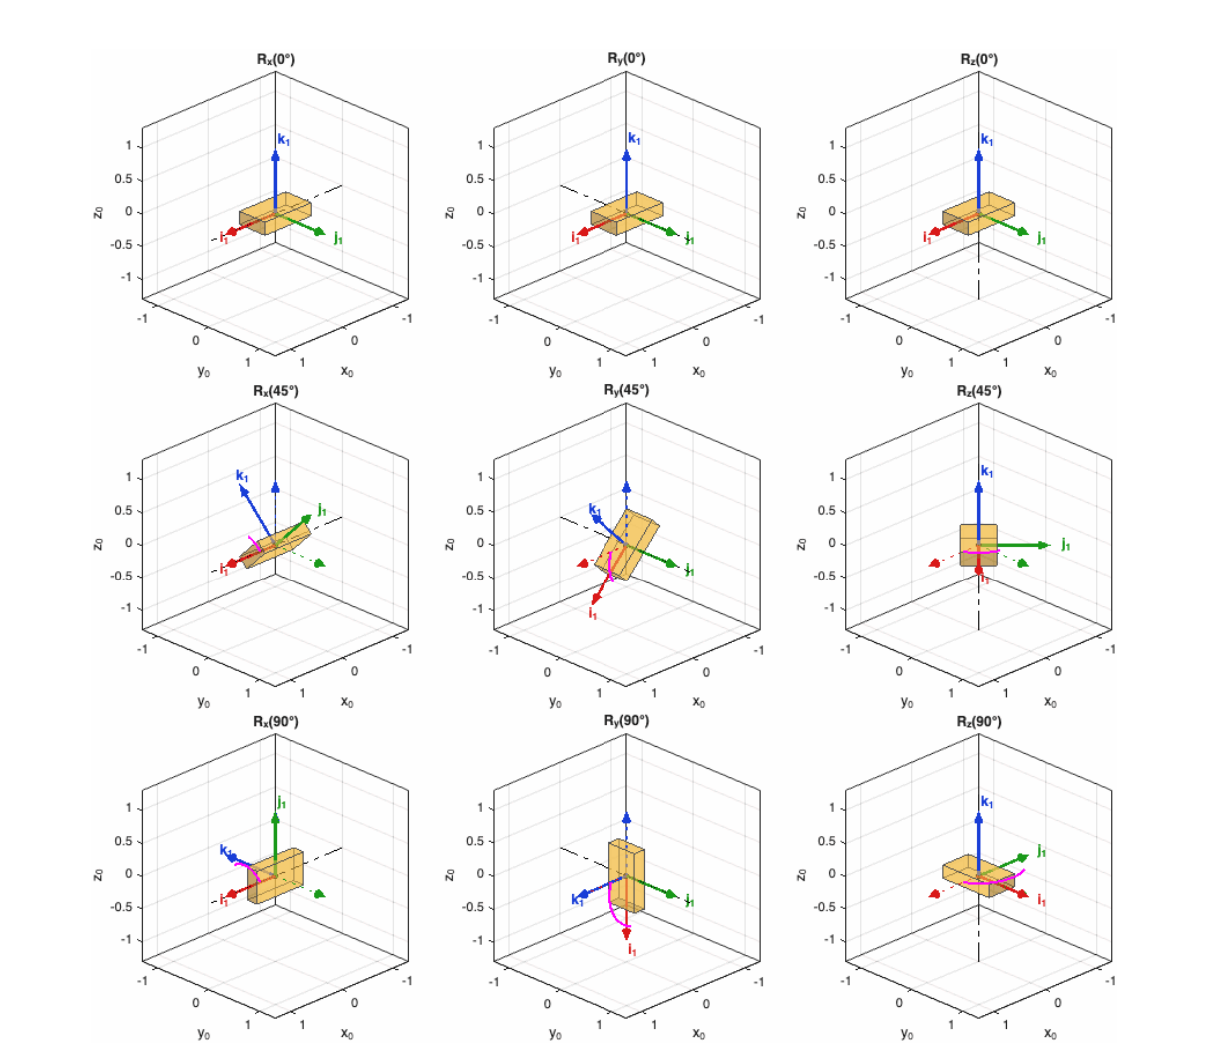
documento che spiega come descrivere rotazioni nello spazio di corpi rigidi attraverso gli angoli di eulero e di cardano.
documento che spiega e mostra come le matrice di rappresentazione vengono utilizzate per la rappresentazione di un corpo rigido nello spazio attraverso l'espressione delle sue coordinate dal body frame ovvero quello dell'oggetto in un absolute frame(fisso) in modo da poter descrivere nello spazio rotazioni e traslazioni in diversi frame di riferimento fra di loro
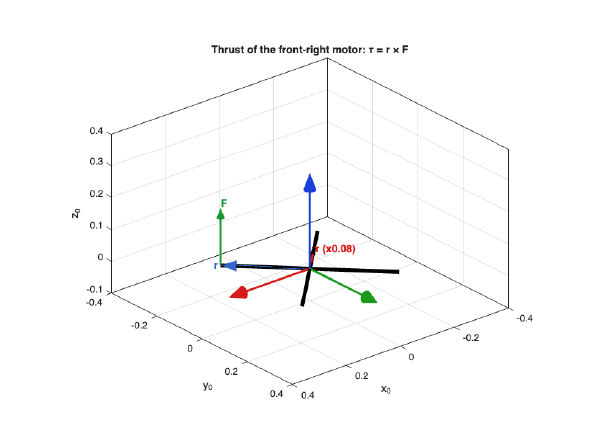
Documento dedicato al simulation and modelling of Mechatronic Systems